
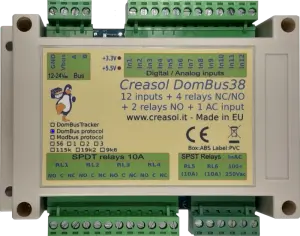
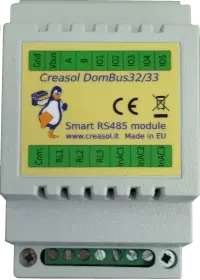
Modulo di domotica utilizzabile come inseguitore solare a singolo o doppio asse , in grado di funzionare in autonomia.
Può essere controllato anche da un sistema di domotica , come Domoticz (utilizzando il firmware DomBus + il plugin Domoticz), Home Assistant, Node-RED, OpenHAB , ioBroker e altri sistemi che supportano il protocollo MQTT utilizzando il firmware DomBus + DomBusGateway (un software Python che funge da bridge DomBus2MQTT), oppure da applicazioni personalizzate e altri sistemi che supportano il protocollo Modbus (utilizzando la versione DomBusTracker2 con firmware Modbus).
Si prega di selezionare la pagina in inglese per le informazioni originali più aggiornate. 
Perché DomBusTracker2?
- Può essere configurato in modalità a doppio asse, asse orizzontale singolo, asse inclinato singolo
- Funziona in modalità autonoma , ma può anche essere monitorato e controllato da Home Assistant, Domoticz, Node-RED e altri sistemi di automazione che supportano Modbus o MQTT/MQTT-AD.
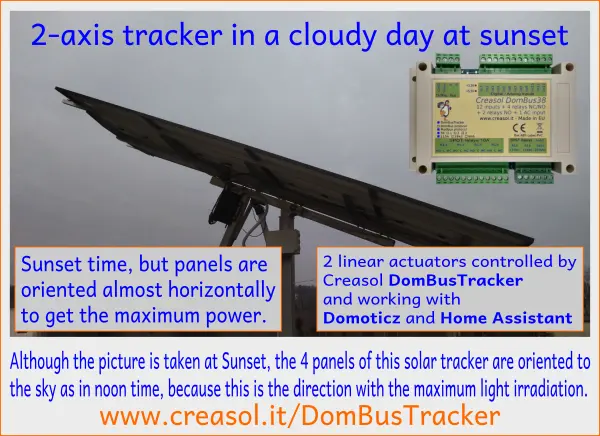
- Utilizza un sensore di luce impermeabile a foro profondo che permette di ottimizzare la produzione di energia anche in caso di cielo nuvoloso , orientando i pannelli solari verso la porzione di cielo più luminosa.
- Molto compatto, facile da cablare , utilizza una robusta soluzione bus industriale (RS485) che può essere collegata a un controller tramite un cavo schermato lungo fino a 500-1000 m (cavo di allarme standard).
- Consumo energetico molto basso (15 mW durante la notte) con i relè spenti
- Rileva automaticamente i finecorsa all'interno degli attuatori lineari
- Gestisce fino a 4 sensori di prossimità o finecorsa aggiuntivi , adatti per riduttori di rotazione.
- Gestisce un anemometro con uscita 3-5V (dal 13/02/2026) o uscita a impulsi per posizionare i pannelli solari in modo sicuro in caso di vento forte. Se è già installato un anemometro in loco, non è necessario collegare sensori aggiuntivi: è sufficiente inviare il valore della velocità del vento tramite bus (utilizzando un sistema di automazione). Nel caso di un anemometro con uscita a impulsi, è necessario collegare un condensatore da 100÷220uF tra Wind e GND per filtrare i picchi.
- Lo stato del tracker viene visualizzato sul sistema di automazione. Naturalmente è possibile controllare l'elevazione/azimut tramite il sistema di automazione (smartphone).
- Pulsanti opzionali SU/GIÙ per controllare manualmente l'elevazione e l'azimut , e un interruttore per impostare la modalità manuale/automatica (inseguimento).
- Uscita del cicalino per segnalare la modalità manuale e la modalità di sicurezza antivento (vento forte, pannelli in posizione di sicurezza).
- La posizione notturna e la posizione di sicurezza antivento sono configurabili tramite il sistema di automazione (o registri Modbus), così come molti altri parametri: i parametri predefiniti sono già adatti a quasi tutti i tracker solari a doppio asse .
Perché un inseguitore solare?
Il sistema di inseguimento solare è molto utile per gli impianti fotovoltaici perché aumenta la produzione totale di energia e, inoltre, incrementa la potenza erogata nelle prime ore del mattino e nel tardo pomeriggio , quando l'energia è più costosa e meno disponibile.
Il grafico seguente mostra il confronto tra l'energia prodotta in una giornata di sole, il 31 ottobre 2024, nel Nord Italia, da un inseguitore solare a 2 assi e da un impianto fotovoltaico installato sul tetto.
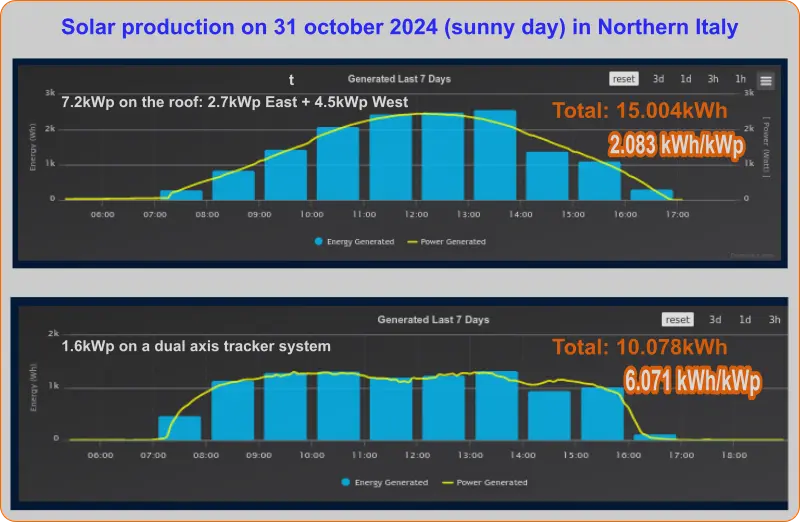

Confrontando i due sistemi, possiamo affermare che in queste condizioni il tracker a 2 assi offre prestazioni quasi tre volte superiori rispetto al fotovoltaico sul tetto. Normalmente, le sue prestazioni sono quasi il doppio rispetto a un impianto fotovoltaico su un tetto orientato a sud, con una pendenza tipica delle case italiane (circa 15 gradi).  Video di YouTube
Questo controller è stato progettato per superare i limiti del controller cinese XMYC-3, utilizzando lo stesso sensore solare, ma aggiungendo alcune funzionalità come il rilevamento automatico dei finecorsa all'interno dei motori (gli attuatori lineari hanno finecorsa interni che interrompono l'alimentazione) e l' integrazione con i sistemi di domotica Domoticz, Home Assistant, Node-RED, OpenHAB, ioBroker e altri sistemi che supportano i protocolli MQTT o Modbus .
Caratteristiche ![Il controller DomBusTracker funziona perfettamente anche in caso di cielo nuvoloso, ottimizzando la produzione di energia fotovoltaica.]()
- Configurabile come tracker a doppio asse , ad asse singolo orizzontale e ad asse singolo inclinato.
- Utilizza sensori solari impermeabili standard composti da 4 fotodetettori, per determinare l'inclinazione/azimut ottimale anche in presenza di nuvole.
- 4 relè da 10 A consentono di controllare 2 attuatori lineari con forza di 800 kg (o azionamenti di rotazione), alimentati da un alimentatore da 24 V (preferibile) o 12 V.
- Su richiesta , è possibile avere una versione per motori di potenza superiore, con un limite di corrente di 15 A per attuatori lineari di potenza fino a 3000 kgf e motori di rotazione di potenza superiore.
- Rilevamento della corrente per individuare automaticamente i finecorsa interni dell'attuatore lineare , al fine di determinare la posizione zero e la posizione di fondo scala del motore.
- 4 ingressi collegabili a finecorsa esterni o sensori di prossimità (tipo NPN, in comune con GND) per il motore di azimut (utile nel caso in cui si utilizzi un motore di rotazione anziché un motore lineare). Infatti, per ridurre il consumo energetico, i sensori di prossimità vengono alimentati solo quando necessario.
- 2 ingressi collegabili a 2 pulsanti su/giù opzionali per azionare i motori manualmente
- 1 ingresso collegabile a un interruttore opzionale per disabilitare il tracciamento automatico
- 1 ingresso (IN12) collegabile a un sensore del vento (anemometro) con uscita di tensione (uscita 3, 3,8 o 5 V: collegare un condensatore da 100÷220uF per filtrare l'uscita di tensione!) o con uscita a impulsi (uscita reed o NPN): consultare la sezione relativa al sensore anemometro di seguito.
- 2 relè aggiuntivi da 5A per funzioni aggiuntive
- Resistenza di terminazione del bus RS485 interna (150 ohm) attivabile tramite un ponticello sul PCB (con un saldatore).
- Bus RS485, compatibile con cavi fino a 500 m (utilizzando un cavo di allarme standard: 2x0,50+2x0,22mm² + schermatura)
- Contenitore a basso profilo per guida DIN, 115x90x40 mm
- Morsettiere a innesto per un cablaggio semplificato
- Parametri configurabili tramite bus RS485, per funzionare con quasi tutti i sistemi di tracciamento.
- Disponibile con 2 firmware a scelta:
- Firmware DomBus , utilizzando un protocollo multi-master standard che funziona con
- Domoticz + plugin Creasol DomBus
- Software compatibili con Home Assistant, Node-RED, OpenHAB, ioBroker e DomBusGateway che realizzano un ponte tra il protocollo DomBus e MQTT con AutoDiscovery.
- Firmware Modbus , compatibile con NodeRED, Home Assistant, OpenHAB e molti altri controller che supportano il protocollo Modbus standard.
- Firmware DomBus , utilizzando un protocollo multi-master standard che funziona con
- Lo stato del tracker viene esposto al sistema di domotica o tramite Modbus:
- 0: Modalità nuvolosa (il tracker si muove meno frequentemente per evitare un eccessivo consumo di energia)
- 1: Modalità automatica
- 2: Modalità automatica, il motore è in movimento
- 3: Modalità manuale
- 4: Modalità manuale, il motore è in movimento
- 5: Sera (il tracker passerà a breve in modalità notturna)
- 6: Notte (tracker in posizione notturna)
- 7: Notte, il motore è in movimento (il localizzatore passa alla posizione notturna)
- 8: Mattina (il tracker sta per lasciare la posizione notturna)
- 9: Allerta vento (vento forte: il localizzatore si sposterà presto in una posizione più riparata dal vento)
- 10: Vento (tracker in posizione di sicurezza antivento)
- 11: Vento, il motore è in movimento (il tracker si trova nella posizione di sicurezza contro il vento)
- Consumo energetico bassissimo : 15 mW con i relè spenti.
- LED rosso/verde che indica lo stato attuale:
LED verde lampeggiante ogni 4 secondi Localizzatore GPS in posizione notturna/di riposo LED verde lampeggiante ogni 2 secondi Tracker in modalità nuvolosa (si muove meno frequentemente per risparmiare energia) LED verde lampeggiante ogni secondo Modalità normale (automatica) LED verde lampeggiante ogni 0,25 secondi Motore acceso, in movimento LED rosso lampeggiante ogni secondo Modalità manuale, impostabile tramite l'ingresso dell'interruttore o tramite il sistema di domotica (dispositivo MAN) LED rosso lampeggiante ogni 0,25 secondi Rilevata raffica di vento (tempesta?), localizzatore in posizione sicura - È possibile saldare sul PCB un buzzer attivo opzionale (con oscillatore, funzionante a 5,5 V) per ottenere i seguenti avvisi:
Il buzzer può essere disabilitato impostando il parametro TrackerBuzzer = 0 (vedi tabella sottostante).1 bip Localizzatore in modalità manuale 2 bip Rilevata raffica di vento => tracker in modalità di sicurezza
Sebbene diversi parametri siano configurabili dall'utente, i valori predefiniti sono adatti nella maggior parte dei casi, quindi il dispositivo può essere utilizzato così com'è per la maggior parte dei sistemi di inseguimento solare a doppio asse.
Il sensore di luce solare impermeabile è già incluso, mentre i motori e l'alimentatore da 24 V NON sono inclusi.
Firmware DomBus o Modbus?
Il controller per l'inseguitore solare è disponibile con due firmware a scelta:
- Modbus, adatto a tutti i sistemi che supportano il protocollo Modbus standard e ai sistemi personalizzati che utilizzano tale protocollo.
- DomBus è compatibile con Domoticz (tramite il plugin Creasol DomBus) e con Home Assistant, Node-RED, OpenHAB, ioBroker e altri sistemi che supportano MQTT con AutoDiscovery, grazie al software Python DomBusGateway che funge da ponte tra il protocollo DomBus e lo standard MQTT-AD. Inoltre, i sistemi di automazione degli edifici che supportano MQTT con AutoDiscovery rileveranno automaticamente tutti i dispositivi di inseguimento solare.
Prima di ordinare DomBusTracker2
Prima di effettuare un ordine, si prega di inviare un'e-mail a
- tipo di motore di inclinazione (attuatori lineari con finecorsa interni?) e corrente minima/massima del motore (utilizzata per determinare la resistenza corretta per il rilevamento della corrente)
- tipo di motore azimutale (attuatore lineare con finecorsa interni o azionamento di rotazione con finecorsa esterni) e corrente min/max (utilizzata per determinare la resistenza corretta per il rilevamento della corrente nel caso di un attuatore lineare)
- Tipo di firmware: supporto del protocollo Dombus, consigliato per sistemi monitorati/controllati da Home Assistant, Domoticz, NodeRED, OpenHAB, ioBroker. Oppure supporto Modbus RTU nel caso in cui il sistema non sia controllato da alcun sistema di domotica, o sia controllato da un sistema o programma personalizzato che comunica tramite Modbus.
Si prega di notare che la corrente massima, per ciascun motore, deve essere inferiore o uguale a 10 A.
Schema di collegamento

Come funziona DomBusTracker
- Di default, funziona come un controller di tracciamento a doppio asse, ma può essere configurato come un tracker ad asse orizzontale o inclinato modificando il parametro TrackerType : consultare la sezione relativa ai parametri configurabili qui di seguito .
- Utilizza un sensore di luce a foro profondo per individuare le zone del cielo più luminose: questo sistema funziona anche in caso di cielo nuvoloso, orientando automaticamente i pannelli verso l'area più luminosa. DomBusTracker mostra i valori del sensore di luce per ciascuna direzione, nonché un valore percentuale (vedere le porte NS ed EW): quando il tracker è allineato al sole, i valori per NS ed EW sono prossimi al 50%. In caso di spostamento, questo viene confrontato con 50+/-TrackerLightDeviation* per determinare se il tracker deve essere spostato o meno.
Ad esempio, se NS >= 50+TrackerLightDeviationNS allora attiva il motore MS per aumentare l'inclinazione.
Se EW >= 50+TrackerLightDeviationEW allora attiva il motore MW per spostare i pannelli verso ovest.
Nel caso in cui EW<50, il valore viene confrontato con 50-TrackerLightDeviationEW*2 per evitare che i tracker con motore veloce si spostino verso ovest e poi ritornino a est. - È necessario configurare i seguenti parametri: TrackerWorkingTimeNS , che imposta il tempo di funzionamento del motore di inclinazione, e TrackerWorkingTimeEW , che imposta il tempo di funzionamento del motore di azimut.
Inoltre, è possibile configurare TrackerHomingNS che imposta il numero di richieste di movimento per l'inclinazione dopo le quali il controller si sposta alla posizione 0 o 100% per mantenere la precisione di posizione: la funzione di homing non viene eseguita durante il tracciamento del sole, ma solo quando viene richiesto un comando per spostarsi in una determinata posizione fissa (incluse la posizione notturna, mattutina e del vento). Analogamente per TrackerHomingEW , per la posizione azimutale. - Questo controller misura la corrente che alimenta i motori per rilevare il finecorsa interno del motore (normalmente presente negli attuatori lineari). In caso di ingranaggi di rotazione, è possibile utilizzare finecorsa normalmente aperti (impostazione predefinita) o normalmente chiusi. Se si utilizzano sensori di prossimità, è possibile impostare TrackerProximityEnable su 1 o 2 per alimentare i sensori. Quando TrackerProximityEnable=1, l'alimentazione viene fornita solo quando necessario, riducendo il consumo energetico. Normalmente si utilizzano sensori di prossimità NPN con uscita NC, quindi, in caso di rottura di un cavo di prossimità, il motore si arresta.
- Il tracker viene spostato ogni 5 minuti ( TrackerPeriodicCheck) quando c'è il sole, oppure a intervalli di tempo più lunghi ( TrackerPeriodicCheckCloudy ) quando è nuvoloso (controllare il parametro TrackerCloudyThreshold per impostare la soglia di luce per distinguere le condizioni di cielo nuvoloso da quelle di sole): i parametri sono mostrati di seguito e possono essere modificati dall'utente. L'intervallo di tempo più lungo è impostato per evitare che il tracker cambi posizione troppo spesso quando è nuvoloso.
- Quando la luce diminuisce, di sera, scendendo al di sotto del valore TrackerSensorMin , un contatore inizia ad aumentare e quando raggiunge il valore TrackerNightTime (300 secondi, per impostazione predefinita), i pannelli si orienteranno nella posizione TrackerNightPositionNS (inclinazione) e TrackerNightPositionEW (azimut).
- Quando la luce aumenta al mattino, superando il valore TrackerSensorMin , i pannelli si orientano verso la posizione TrackerMorningPositionNS (inclinazione) e TrackerMorningPositionEW (azimut).
- Di default, questo controller richiede un anemometro con uscita analogica (0÷3V o 0÷3,8V). Se non si utilizza un anemometro o se si utilizza un anemometro a impulsi, configurare la porta di ingresso del vento come IN_COUNTER: vedere la sezione Sensore del vento di seguito.
- Se un anemometro è collegato all'ingresso Vento, l'output del sensore del vento viene confrontato con il valore TrackerWindThreshold : se la velocità del vento rimane al di sopra di questa soglia per TrackerWindStartTime secondi, la posizione corrente del tracker viene salvata e i pannelli vengono spostati nella posizione sicura impostata da TrackerWindPositionNS e TrackerWindPositionEW. Quando la velocità del vento scende al di sotto della soglia per TrackerWindRecoveryTime secondi, i pannelli tornano alla posizione precedente.
Il sistema funziona anche senza un collegamento diretto all'anemometro: la velocità del vento può essere fornita esternamente, ad esempio da un sistema di automazione dell'edificio che acquisisce queste informazioni da una stazione meteorologica. In questo caso è sufficiente una semplice automazione per scrivere il registro/entità del vento nel controller del tracker, una soluzione utile nel caso di un grande impianto fotovoltaico con diversi tracker e un'unica stazione meteorologica.

Sensore del vento (anemometro)
Sono supportate le seguenti soluzioni per misurare la velocità del vento e posizionare il tracker in un luogo sicuro in caso di vento forte.
Anemometro con uscita di tensione (impostazione predefinita)
Un anemometro in alluminio economico con uscita di tensione da 0÷3V, 0÷3.8V o 0÷5V, come quello disponibile su https://it.aliexpress.com/item/1005010675847572.html , può essere utilizzato per misurare la velocità del vento. Questo tipo di anemometro ha un filo nero (da collegare a GND) e un filo marrone o blu (da collegare alla morsettiera Wind): poiché all'interno è presente un generatore di corrente continua, è necessario aggiungere un condensatore esterno da 220uF 10V tra GND e la morsettiera Wind per attenuare i picchi prodotti dal generatore .
L'entità Wind è già configurata, di default, per gestire questo tipo di anemometri (configurata come IN_ANALOG): il valore di tensione viene letto nell'intervallo 0÷65535, dove 65535 corrisponde a 3,3 V. Poiché la morsettiera dell'anemometro ha una resistenza di pull-up interna da 10 kΩ (adatta per un'uscita a impulsi), è possibile che il valore letto sia 200÷500 quando l'anemometro è fermo.
Esempio: se l'uscita dell'anemometro a 20 m/s è 1,3 V, il valore letto è 65535 * 1,3 V / 3,3 V = 25800, quindi il valore di TrackerWindThreshold deve essere impostato su 25800 per portare il tracker in posizione di sicurezza quando la velocità del vento supera i 20 m/s.
Domoticz: imposta la porta Wind come IN_ANALOG, INIT=25800
DomBusGateway (Home Assistant, ....): imposta la porta Wind come IN_ANALOG, INIT=25800
Modbus: impostare il registro 256+13-1=268 al valore 8 (IN_ANALOG) e impostare il registro 10012 (TrackerWindThreshold) al valore 25800 (o un altro valore appropriato).
Anemometro con uscita a impulsi (con sensore reed, uscita NPN, uscita NPNR)
La morsettiera del sensore di vento è già dotata di una resistenza di pull-up da 10 kΩ, pertanto l'uscita a impulsi e NPN funzioneranno perfettamente senza bisogno di aggiungere una resistenza esterna. Anche l'uscita NPNR funzionerà, ma assicurarsi che la tensione di uscita non superi i 5,5 V. Inoltre, si noti che alcuni sensori di vento con uscita a impulsi producono 20 impulsi per giro, per aumentare la sensibilità a velocità molto basse: assicurarsi che il numero massimo di impulsi, per la velocità massima del vento, sia inferiore a 4000 impulsi/sec.
Domoticz: imposta la porta Wind come IN_COUNTER,TypeName=Custom,INIT=120 per mettere il tracker in modalità sicura quando gli anemometri producono 120 impulsi/sec
DomBusGateway (Home Assistant, ....): imposta la porta Wind come IN_COUNTER,INIT=120 per mettere il tracker in modalità sicura quando gli anemometri producono 120 impulsi/sec
Modbus: impostare il registro 256+13-1=268 al valore 10 (IN_COUNTER) e impostare il registro 10012 (TrackerWindThreshold) al valore 120 (o un altro valore appropriato).
Stazione meteorologica esterna
Nel caso di un grande impianto solare, sarà utile disporre di un unico sensore del vento collegato all'automazione del sistema (Home Assistant, Node-RED, Domoticz o applicazione Modbus personalizzata) che invii la velocità del vento corrente a tutti i tracker: in questo caso non è necessario montare un anemometro su ogni tracker , ma è sufficiente una semplice automazione che scriva la velocità del vento corrente, ogni 5-60 secondi, all'entità Wind di ciascun tracker. Ad esempio, se la velocità del vento è fornita in m/s, è possibile impostare su ciascun tracker il parametro TrackerWindThreshold con il valore 20, ad esempio, per mettere i tracker in posizione di sicurezza quando la velocità del vento supera i 20 m/s.
Domoticz: imposta la porta Wind come IN_COUNTER,TypeName=Custom,INIT=20
DomBusGateway (Home Assistant, ....): imposta la porta Wind come IN_COUNTER,INIT=20
Modbus: impostare il registro 256+13-1=268 al valore 10 (IN_COUNTER) e impostare il registro 10012 (TrackerWindThreshold) al valore 20 (o un altro valore appropriato).
Capacità delle porte di DomBusTracker (per la versione DomBus)
Indirizzo predefinito: 0xffd0
| Port# | Name | Capabilities | Default configuration | Description |
| 1 | MN | OUT_DIGITAL | OUT_DIGITAL | SPDT 10A relay that have to be connected to the tilt linear actuator (North/South): see schematic below. Read-only: tracker position may be changed by using the Pns and Pew control bars. |
| 2 | MS | OUT_DIGITAL | OUT_DIGITAL | SPDT 10A relay that have to be connected to the tilt linear actuator (North/South): see schematic below. Read-only: tracker position may be changed by using the Pns and Pew control bars. |
| 3 | ME | OUT_DIGITAL | OUT_DIGITAL | SPDT 10A relay that have to be connected to the tilt linear actuator (East/West): see schematic below. Read-only: tracker position may be changed by using the Pns and Pew control bars. |
| 4 | MW | OUT_DIGITAL | OUT_DIGITAL | SPDT 10A relay that have to be connected to the tilt linear actuator (East/West): see schematic below. Read-only: tracker position may be changed by using the Pns and Pew control bars. |
| 5 | RL5 | OUT_DIGITAL | OUT_DIGITAL | 5A SPST relay (only NO contact), 250Vac or 30Vdc capability, that can be used for other purposes |
| 6 | RL6 | OUT_DIGITAL | OUT_DIGITAL | 5A SPST relay (only NO contact), 250Vac or 30Vdc capability, that can be used for other purposes |
| 7 | N | IN_ANALOG | IN_ANALOG | North light sensor. |
| 8 | S | IN_ANALOG | IN_ANALOG | South light sensor. |
| 9 | E | IN_ANALOG | IN_ANALOG | East light sensor. |
| 10 | W | IN_ANALOG | IN_ANALOG | West light sensor. |
| 11 | Ins | IN_ANALOG | IN_ANALOG | North-South (tilt) motor current sensing (used to detect internal limit switches). This port should be configured as IN_ANALOG,A=0.0005,TypeName=Current (Single) to get current value in Ampere |
| 12 | Iew | IN_ANALOG | IN_ANALOG |
East-West (azimuth) motor current sensing (used to detect internal limit switches). |
| 13 | Wind | IN_ANALOG,IN_COUNTER | IN_ANALOG |
Wind input, to be optionally connected to a cup anemometer sensor with analog output (0-3.8V for example) or pulsed output to measure the frequency. |
| 14 | Bns | IN_TWINBUTTON | IN_TWINBUTTON |
Analog input that can be connected to an optional external dual button (UP/DOWN) switch to manually move the motor NS (elevation/tilt). |
| 15 | Bew | IN_TWINBUTTON | IN_TWINBUTTON |
Analog input that can be connected to an optional external dual button (UP/DOWN) switch to manually move the motor EW (azimuth). |
| 16 | Sman | IN_DIGITAL | IN_DIGITAL,INVERTED |
Digital input that can be connected to an optional switch to disable automatic mode. It can be used for maintenance, to block motors |
| 17 | LSN | IN_DIGITAL | IN_DIGITAL,INVERTED |
Input, with 10k pullup, that can be connected to a limit switch or proximity sensor (NPN type) to sense the "North" position (minimum elevation). |
| 18 | LSS | IN_DIGITAL | IN_DIGITAL,INVERTED |
Input, with 10k pullup, that can be connected to a limit switch or proximity sensor (NPN type) to sense the "South" position (maximum elevation). |
| 19 | LSE | IN_DIGITAL | IN_DIGITAL,INVERTED |
Input, with 10k pullup, that can be connected to a limit switch or proximity sensor (NPN type) to sense the "East" position (minimum elevation). |
| 20 | LSW | IN_DIGITAL | IN_DIGITAL,INVERTED |
Input, with 10k pullup, that can be connected to a limit switch or proximity sensor (NPN type) to sense the "West" position (minimum elevation). |
| 21 | NS | CUSTOM | CUSTOM |
0-100% bar showing the deviation of the maximum NS radiation direction from the current tilt position |
| 22 | EW | CUSTOM | CUSTOM |
0-100% bar showing the deviation of the maximum EW radiation direction from the current azimuth position |
| 23 |
Pns |
CUSTOM | CUSTOM |
0-100% bar showing the current tilt position |
| 24 | Pew | CUSTOM | CUSTOM |
0-100% bar showing the current azimuth position |
| 25 | Man | OUT_DIGITAL | OUT_DIGITAL |
If Off, tracker is in automatic tracking mode. |
| 26 | Buzz | OUT_FLASH | OUT_FLASH |
Optional buzzer state: 1 flash => Manual mode, 2 flashes => Wind mode |
| 27 | TrackerState | CUSTOM | CUSTOM |
Tracker status, as described above |
Funzionalità Modbus RTU di DomBusTracker (per la versione Modbus)
All'accensione, il modulo visualizza su un LED rosso l'indirizzo slave Modbus corrente (indirizzo di registro=8192) in formato decimale, su un LED verde la velocità di trasmissione seriale (registro 8193) e infine su un LED rosso la parità seriale (registro 8194).
Se il valore è zero, viene emesso un lampeggio prolungato.
Ad esempio, se reg(8192)=208, reg(8193)=0, reg(8194)=0, all'accensione verranno visualizzati i seguenti lampeggi del LED:
2 lampeggi rossi, pausa, lampeggio rosso lungo (per 0), 8 lampeggi rossi (indirizzo slave = 0xd0 = 208 decimale), pausa, 1 lampeggio verde lungo (reg(8193)=0 => baudrate=115200bps), pausa, 1 lampeggio rosso lungo (reg(8194)=0 => parità=Nessuna).
Il dispositivo sarà operativo solo quando saranno visualizzati i parametri di indirizzo/velocità di trasmissione/parità: a quel punto il modulo accetterà i comandi tramite Modbus RTU e mostrerà periodicamente lo stato del tracker.
Indirizzo slave predefinito: 208 (0xd0)
| Addr | Name | Values | Description |
| 0 | MN | 0=OFF, 1=ON. Read only. Tracker position may be changed by using the Pns and Pew control bars. |
SPDT 10A relay that have to be connected to the tilt linear actuator (North/South): see schematic below. Read-only |
| 1 | MS |
0=OFF, 1=ON. Read only. |
SPDT 10A relay that have to be connected to the tilt linear actuator (North/South): see schematic below. Read-only |
| 2 | ME | 0=OFF, 1=ON. Read only. Tracker position may be changed by using the Pns and Pew control bars. |
SPDT 10A relay that have to be connected to the tilt linear actuator (East/West): see schematic below. Read-only |
| 3 | MW | 0=OFF, 1=ON. Read only. Tracker position may be changed by using the Pns and Pew control bars. |
SPDT 10A relay that have to be connected to the tilt linear actuator (East/West): see schematic below. Read-only |
| 4 | RL5 | 0=OFF, 1 or 65280=ON, 2-65279=ON for specified time. Logic can be inverted specifying the INVERTED option (on address 512+port) |
SPST 5A, that can be used for other purposes |
| 5 | RL6 | 0=OFF, 1 or 65280=ON, 2-65279=ON for specified time. Logic can be inverted specifying the INVERTED option (on address 512+port) |
SPST 5A, that can be used for other purposes |
| 6 | N | 0-65520 depending by the solar radiation received by this sensor. | North light sensor. |
| 7 | S | 0-65520 depending by the solar radiation received by this sensor. | South light sensor. |
| 8 | E | 0-65520 depending by the solar radiation received by this sensor. | East light sensor. |
| 9 | W | 0-65520 depending by the solar radiation received by this sensor. | West light sensor. |
| 10 | Ins | 0=OFF, >0 = 16-65520 if motor current is detected. Ins = value*0.00042 [A] in case that sensing resistor is 0.12Ohm |
North-South (tilt) motor current sensing (used to detect internal limit switches). To get the current value in Ampere, multiply the value get reading this register by 0.0005 |
| 11 | Iew | 0=OFF, >0 = 16-65520 if motor current is detected. Ins = value*0.00042 [A] in case that sensing resistor is 0.12Ohm |
East-West (azimuth) motor current sensing (used to detect internal limit switches). To get the current value in Ampere, multiply the value get reading this register by 0.0005 |
| 12 | Wind | 0÷65535 in analog mode 0÷4000 in counter mode |
Frequency of the rotating cup anemomenter in Hz. Read/write: writing to this register, the wind input is disabled and the written value is used to decide if wind speed is above or below the configured level. |
| 13 | Bns | 0=OFF, 10=DOWN, 20=UP | Used to manually control the SN motor (for tilt/elevation) by an external UP/DOWN dual button |
| 14 | Bew | 0=OFF, 10=DOWN, 20=UP | Used to manually control the EW motor (for azimuth) by an external UP/DOWN dual button. |
| 15 | Sman | 0=AUTO, 1=MANUAL/STOP |
Used to manually disable motors by an external switch connected to GND: motor will be moved manually, by the Bns and Bew dual buttons, or by the Pns and Pew domotic controllers. |
| 16 | LSN | 0=Open, 1=Shorted (active status) |
Input, with 10k pullup, that can be connected to a limit switch or proximity sensor (NPN type) to sense the "North" position (minimum elevation). |
| 17 | LSS | IN_DIGITAL |
Input, with 10k pullup, that can be connected to a limit switch or proximity sensor (NPN type) to sense the "South" position (maximum elevation). |
| 18 | LSE | IN_DIGITAL |
Input, with 10k pullup, that can be connected to a limit switch or proximity sensor (NPN type) to sense the "East" position (minimum elevation). |
| 19 | LSW | IN_DIGITAL |
Input, with 10k pullup, that can be connected to a limit switch or proximity sensor (NPN type) to sense the "West" position (minimum elevation). |
| 20 | NS | 0=max radiation from the "North" side (minimum tilt). 100=max radiation from the "South" side (maximum tilt). |
0-100% bar showing the deviation of the maximum NS radiation direction from the current tilt position. |
| 21 | EW | 0=max radiation from East side. 100=max radiation from West side. |
0-100% bar showing the deviation of the maximum EW radiation direction from the current azimuth position |
| 22 |
Pns |
0=minimum tilt. 100=maximum tilt |
0-100% bar showing the current tilt position. Also, setting this register to a value between 0 and 100 automatically move the tracker to this position and set the register Man (23) to the value 1 (tracker in manual mode => no automatic tracker): in this case the automatic tracking function is disabled, useful to control the solar panel manually for example to lock the tracker in a safe position in case of hail or strong wind. |
| 23 | Pew | 0=minimum azimuth (East). 100=maximum azimuth (West) |
0-100% bar showing the current azimuth position. Also, setting this register to a value between 0 and 100 automatically move the tracker to this position and set the register Man (23) to the value 1 (tracker in manual mode => no automatic tracker): in this case the automatic tracking function is disabled, useful to control the solar panel manually for example to lock the tracker in a safe position in case of hail or strong wind. |
| 24 | Man | 0=Automatic mode. 1=Manual mode. |
If Off, tracker is in automatic tracking mode. |
| 25 | Buzz | 0=Off, 1=Manual mode, 2=Wind safe mode |
Buzzer status |
| 26 | TrackerState | 0-10, as explained below in the Features section |
This register shows the current sun tracker status |
| 255 | All input ports | bitmask: 1=> MN, 2=>MS, 4=>ME ... |
This address is used to check input state in one command |
| 256-273 | Port config | 1=OUT_DIGITAL, 2=OUT_RELAY_LP, ... |
Command used to configure port 1 (256), port 2 (257), ... as OUT_DIGITAL or OUT_RELAY_LP (low power consumption relay) or other value (see table below) |
| 512-529 | Port option | 0=NORMAL , 1=INVERTED (output normally ON, or input is ON when port voltage is 0V) | Set port option. If set to 1, output stays ON after boot until the port is asserted (then relays goes OFF). For inputs, setting INVERTED the port value is ON (1) when input voltage is 0V, OFF when input is left open with internal pullhigh enabled. |
| 8192 | Slave Address | 1-247 | Permits to change the slave address of the module, so it's possible to add other modules to the same bus |
| 8193 | Serial bitrate | 0=115200bps , 1=57600, 2=38400, 3=19200, 4=9600, 5=4800, 6=2400, 7=1200bps | Serial speed, default 115200 bps 8,n,1 |
| 8194 | Serial parity | 0=None , 1=Even, 2=Odd | Serial parity, default none (115200 bps 8,n,1) |
| 8198 | Revision, major | Read only | Get firmware version, major number. For example "02" means that revision is "02XX" where XX defined by parameter 8199 |
| 8199 | Revision, minor | Read only | Get firmware version, minor number. For example "h1" means that revision is "XXh1" where XX defined by parameter 8198 |
Le tabelle seguenti mostrano alcuni esempi di comandi Modbus.
| Indirizzo dello schiavo | Codice funzione | Indirizzo di registrazione | Valore Reg. | Telaio | Descrizione |
| 208 | 06 | 8192 | 1 | [d0][06][20][00][00][01][xx][xx] | Cambiare l'indirizzo dello slave da 208 (0xd0) a 1 |
| 01 | 06 | 8193 | 4 | [01] [06] [20] [01] [00] [04] [D2] [09] | Impostare la velocità seriale a 9600 bps |
| 01 | 06 | 8194 | 1 | [01] [06] [20] [02] [00] [01] [E2] [0A] | Stabilire la parità |
| 49 | 10 | 8192 | 1,4,1 | [31] [10] [20] [00] [00] [03] [06] [00] [01] [00] [04] [00] [01] [B1] [71] | Con un singolo comando, imposta l'indirizzo slave a 1, la velocità seriale a 9600 bps e la parità pari. In questo esempio, l'indirizzo del modulo originale era 49 (0x31). |
| 01 | 06 | 0 | 65280 | [01] [06] [00] [00] FF [00] [C8] [3A] | Attiva l'uscita RL1 in modo permanente (65280=0xff00) |
| 01 | 06 | 1 | 960 | [01][06][00][01][03][C0][D8][AA] | Attiva RL2 per 960/32=30 secondi |
| 01 | 06 | 255 | 0 | [01][06][00][FF][00][00][B9][FA] | Disabilita tutte le uscite (Reg.Addr=255) |
| 01 | 10 | 0 | 32,0,0,65280 | [31] [10] [00] [00] [00] [04] [08] [00] 20 [00] [00] [00] [00] FF [00] E6 [5C] | Imposta RL1 acceso per 1s (32), RL2 spento, RL3 spento, RL4 acceso - È possibile impostare un massimo di 10 registri in un singolo comando |
| 01 | 03 | 255 | 1 | [01] [03] [00] [FF] [00] [01] [B4] [3A] | Legge un valore a 16 bit con lo stato delle porte. Ad esempio, se il valore restituito è 0xd1 (0b11010001), lo stato di output è: RL8=Acceso, RL7=Acceso, RL6=Spento, RL5=Acceso, RL4=Spento, RL3=Spento, RL2=Spento, RL1=Acceso |
| 01 | 03 | 8198 | 2 | [01] [03] [20] [06] [00] [02] [2F] [CA] | Legge 4 byte all'interno della versione del modulo. Ad esempio, se il valore restituito è <30><32><68><31> (in formato esadecimale), il valore ASCII corrispondente è "02h1" (Firmware 02h1). |
| 01 | 0°F | 0 | 8,1,0xd1 | [01] [0F] [00] [00] [00] [08] [01] [D1] [3E] [C9] | Imposta lo stato della bobina su 0xd1 (0b11010001), attivando RL8, RL7, RL5, RL1 e disabilitando gli altri relè. |
| 01 | 01 | 0 | 8 | [01] [01] [00] [00] [00] [08] [3D] [CC] | Leggi lo stato della bobina. Se il valore restituito è 0xd1 (0b11010001), significa che RL8, RL7, RL5 e RL1 sono accesi. |
Il protocollo Modbus può essere testato facilmente utilizzando un programma Modbus, come mbpoll per Linux:
mbpoll -v -mrtu -0 -1 -a 208 -b 115200 -P nessuno -r 8192 /dev/ttyUSB0 1
per impostare il registro 8192 (indirizzo slave) sul nuovo valore 1 (l'indirizzo deve essere univoco quando vengono installati più moduli DomBus).
mbpoll -v -m rtu -0 -1 -a 1 -b 115200 -P none -r 10023 /dev/ttyUSB0 120
Impostare il tempo di funzionamento del motore azimutale a 120 secondi.
mbpoll -v -m rtu -0 -1 -a 1 -b 115200 -P none -r 22 /dev/ttyUSB0 0 50
spostare il tracker in posizione orizzontale (elevazione=0%) e Sud (azimut=50%)
Parametri configurabili
I seguenti parametri possono essere configurati dall'utente per impostare i tempi di funzionamento del motore e far funzionare il tracker secondo le proprie preferenze.
| Parameter name | Description | Range | Default | DomBus settings |
Modbus address |
| TrackerType |
Type of sun tracker: 0 = Dual axis, 1 = Horizontal single axis (axis direction N-S), 2 = Tilted single axis (axis direction: E-W) |
0÷2 | 0 | PAR1=0 on port MN | 11000 |
| TrackerPeriodicCheck | Time to wait before moving the motors again, during tracking. Please note that, at power-on, the controller wait 30s before starting motors! |
10÷2000 seconds | 300 | INIT=300 on port Man (Manual On/Off virtual device) | 10024 |
| TrackerPeriodicCheckCloudy | Time to wait before moving the motors again, during tracking, when cloudy. Please note that, at power-on, the controller wait 30s before starting motors! |
10÷2000 | 900 | PAR1=900 on port Man |
11024 |
| TrackerCloudyThreshold | Threshold for the average value of light sensor: when light sensors below this threshold, it's cloudy and tracker will move less frequently | 0÷64000 | 42000 | PAR2=42000 on port Man |
12024 |
| TrackerLightDeviationNS |
% of displacement of the NS light sensor before adjusting tilt If NS <= 50-TrackerLightDeviationNS move motor to North (reducing tilt) If NS >= 50+TrackerLightDeviationNS move motor to South (increasing tilt) |
1-20 | 3 | INIT=2 on port NS (light sensor NS) |
10020 |
| TrackerLightDeviationEW |
% of displacement of the EW light sensor before adjusting tilt If EW <= 50-TrackerLightDeviationEW*2 move motor to East If EWS >= 50+TrackerLightDeviationEW move motor to West |
1-20 | 3 | INIT=2 on port EW (light sensor EW) |
10021 |
| TrackerSensorMin | Threshold for sensors N+S to distinguish between night and day | 16÷16384 | 256 | INIT=1536 on port MS (Motor S coil) | 10001 |
| TrackerNightTime | Time to wait from night detection before moving to the night position | 60÷43200 seconds | 300 | INIT=300 on port MW (Motor W coil) | 10003 |
| TrackerNightPositionNS | Night tilt position (percentage: 0=horizontal, 100=vertical) | 0÷100 | 20 | INIT=20 on port MN (Motor N coil) | 10000 |
| TrackerNightPositionEW | Night azimuth position (percentage: 0=East, 100=West) | 0÷100 | 0 | INIT=0 on port ME | 10002 |
| TrackerMorningPositionNS | Morning tilt position (percentage: 0=horizontal, 100=vertical) | 0÷100 | 100 | PAR2=100 on port MN (Motor N coil) | 12000 |
| TrackerMorningPositionEW | Morning azimuth position (percentage: 0=East, 100=West) | 0÷100 | 0 | PAR2=0 on port ME | 12002 |
| TrackerWorkingTimeNS | Tilt actuatator working time | 10÷2000 seconds | 100 | INIT=100 on port Pns (Position percentage NS) | 10022 |
| TrackerWorkingTimeEW | Azimuth actuatator working time | 10÷2000 seconds | 100 | INIT=100 on port Pew (Position percentage EW) | 10023 |
| TrackerCurrentMinNS | Threshold to determine if current is flowing through the motor NS. 0 to disable current sensing. |
0÷16384 | 144 | INIT=144 on port Ins (current measured on Motor NS) | 10010 |
| TrackerCurrentMinEW | Threshold to determine if current is flowing through the motor EW. 0 to disable current sensing |
0÷16384 | 144 | INIT=144 on port Iew (current measured on Motor EW) | 10011 |
| TrackerHomingNS |
Max number of tilt motor activations before looking for "home" position (0% or 100%, the nearest) in case that tracker must move to a fixed position (night, wind or user defined). It's used to increase accuracy in case that motor has moved several times looking for the best sun direction, very useful in case of cloudy weather. | 10÷30000 | 20 | PAR1=20 on port Ins (current measured on Motor NS) |
11010 |
| TrackerHomingEW |
Max number of tilt motor activations before looking for "home" position (0% or 100%, the nearest) in case that tracker must move to a fixed position (night, wind or user defined). It's used to increase accuracy in case that motor has moved several times looking for the best sun direction, very useful in case of cloudy weather. | 10÷30000 | 20 | PAR1=20 on port Iew (current measured on Motor EW) |
11011 |
| TrackerInterlock |
In automatic tracking mode, always one motor is activated. If TrackerInterlock=0, in Manual mode both motors can be activated simultaneously. If TrackerInterlock=1, only one motor can be activated at a time. This can be useful when high current motors are used, to prevent overheating on terminal blocks and relays. |
0÷1 | 1 | PAR1=1 on port MS |
11001 |
| TrackerBuzzer |
0=Disable buzzer output |
0÷1 | 1 | INIT=0 on port Buzz | 10025 |
| TrackerWindThreshold |
0=Disabled |
0÷65535 if IN_DIGITAL 0÷4000 if IN_COUNTER |
23800 | INIT=23800 on port Wind |
10012 |
| TrackerWindStartTime |
0=immediate entering safe mode 1÷3600=enter safe mode after this time (in seconds) where wind speed is always greater than TrackerWindThreshold |
0÷3600 | 30 | PAR1=30 on port Wind |
11012 |
| TrackerWindRecoveryTime |
Time to wait before returning from safe to automatic mode, when wind speed drops below TrackerWindThreshold level |
30÷3600 | 300 | PAR2=300 on port Wind | 12012 |
| TrackerWindPositionNS |
Tracker elevation in safe position (percentage: 0=horizontal, 100=vertical). If value = 101 => elevation is ignored (not changed in case of strong wind) |
0÷101 | 10 | PAR3=10 on port Wind | 13012 |
| TrackerWindPositionEW |
Tracker azimuth in safe position (percentage: 0=East, 100=West). If value = 101 => azimuth is ignored (not changed in case of strong wind): this can be useful in case of dual axis sun trackers with slewing motor and very long azimuth working time, where it's just needed to put tracker horisontal |
0÷101 | 101 | PAR4=10 on port Wind | 14012 |
| TrackerProximityEnable |
Enable power supply for proximity sensors. |
Come configurare DomBusTracker con Domoticz
Per utilizzare Domoticz è necessaria la versione del protocollo DomBus.
È necessario installare il plugin Creasol DomBus: può essere scaricato da https://github.com/CreasolTech/CreasolDomBus oppure installato tramite Python Plugin Manager o Domoticz Plugins Manager.
I passaggi di configurazione sono i seguenti:
- Una volta connesso al controller Domoticz, vedrai un nuovo dispositivo nel pannello Interruttori con indirizzo ff38: modifica questo dispositivo e aggiungi nel campo Descrizione il testo ,HWADDR=0x3801 per cambiare il suo indirizzo predefinito in 3801 o un altro valore univoco: quindi aggiorna il pannello Interruttori per visualizzare tutti i dispositivi, uno per ogni porta. Alcuni altri dispositivi saranno trovati nel pannello Utilità (sensori di luce e di corrente).
- Configura i tempi di funzionamento del motore, in secondi, scrivendo nel campo Descrizione del dispositivo Pns , INIT=80 se il tempo per passare dalla posizione orizzontale a quella verticale (o viceversa) è di 80 secondi, e scrivi nel campo Descrizione del dispositivo Pew , INIT=140 se il tempo totale per spostare il tracker da Est a Ovest è di 140 secondi.
- Configura la posizione mattutina/sonno: ad esempio, TrackerNightPositionNS =20 (inclinazione=20%, quasi orizzontale, indirizzo=10000) e TrackerNightPositionEW =0 (azimut=0%, verso Est, indirizzo=10002).
- Nel caso in cui sia collegato un sensore del vento, configurare i parametri TrackerWindThreshold, TrackerWindStartTime, TrackerWindRecoveryTime, TrackerWindPositionNS, TrackerWindPositionEW (vedere la tabella di configurazione sottostante): quando il tracker è in modalità automatica (non MANUALE!) e l'anemometro produce una frequenza superiore a TrackerWindThreshold per almeno TrackerWindStartTime secondi, sposta il tracker in TrackerWindPositionNS/TrackerWindPositionEW. Quando la frequenza dell'anemometro rimane al di sotto di TrackerWindThreshold per più di TrackerWindRecoverTime, il tracker torna alla posizione precedente, quindi inizia il tracciamento automatico.
- Se necessario, modificare gli altri parametri descritti nella sezione " Parametri configurabili" qui sopra.
- Il tracker può essere spostato tramite pulsanti, se collegati agli ingressi IN7 e IN8 come mostrato nello schema. Può anche essere bloccato o ripristinato in modalità automatica tramite l'interruttore collegato all'ingresso IN9. Questi comandi manuali di solito non sono necessari.
- Il tracker può essere spostato anche da smartphone, PC o tablet, agendo sui cursori Pns (posizione del motore di inclinazione NS) e Pew (posizione del motore di azimut EW). Ad esempio, impostando Pns=0 e Pew=0, il tracker tornerà alla posizione "mattutina", orientato verso Est e in orizzontale. Si noti che quando il tracker viene spostato manualmente, il dispositivo Man viene automaticamente impostato su On, disabilitando la funzione di inseguimento solare automatico. Questo è utile, ad esempio, in caso di temporale : il tracker può essere posizionato manualmente (o tramite un sistema di automazione esterno) in una posizione sicura (ad esempio Pns=0 e Pew=0 o 100); una volta passato il temporale , DomBusTracker può essere ripristinato in modalità automatica, impostando Man=0ff per inseguire automaticamente il sole/la luce .

Come configurare DomBustracker con Home Assistant, Node-RED, OpenHAB e ioBroker
Se DomBusTracker è programmato con firmware DomBus, è possibile installare il software Python DomBusGateway che implementa l'interfaccia MQTT di DomBus 2 con funzione AutoDiscovery.
In questo modo, il sistema di domotica rileva automaticamente il modulo DomBusTracker, creando tutte le entità.
Per configurare i parametri di funzionamento del tracker, è possibile connettersi a DomBusGateway tramite Telnet, configurando ciascuna porta secondo necessità.
DA FARE: esempio di configurazione
Come configurare DomBusTracker con firmware Modbus
Il firmware Modbus è molto versatile perché può essere utilizzato in molti modi diversi, ad esempio con NodeRED tramite la sua interfaccia utente e la palette Modbus, con Home Assistant utilizzando l'integrazione Modbus, ma anche direttamente tramite i programmi mbpoll o modpoll per configurare i pochi parametri necessari al suo corretto funzionamento.
I passaggi di configurazione sono i seguenti:
- Identifica i parametri Modbus: indirizzo slave, bitrate, parità. Questi vengono visualizzati all'accensione tramite LED rossi e verdi, come specificato nella sezione "Funzionalità Modbus RTU di DomBusTracker" sopra (per impostazione predefinita indirizzo=208, bitrate=115200, parità=Nessuna).
- Se necessario, configurare il dispositivo con un indirizzo univoco, da 1 a 247 (scrivendo il nuovo valore dell'indirizzo nel registro 8192).
- Nel caso in cui si utilizzi il controller per un tracker orizzontale ad asse singolo (HSAT), scrivere 1 nel registro TrackerType (11000), mentre nel caso in cui si utilizzi un tracker inclinato ad asse singolo (TSAT), scrivere 2 nel registro TrackerType (11000). Predefinito: tracker a doppio asse (DAT).
- Configura i tempi di funzionamento del motore, in secondi, impostando i registri TrackerWorkingTimeNS (tempo di funzionamento dell'inclinazione, indirizzo=10022) e TrackerWorkingTimeEW (tempo di funzionamento dell'azimut, indirizzo=10023).
- Configura la posizione mattutina/sonno: imposta ad esempio TrackerNightPositionNS al 20% scrivendo 20 all'indirizzo 10000 e TrackerNightPositionEW=0 scrivendo 0 all'indirizzo 10002.
- Nel caso in cui un anemometro sia collegato alla morsettiera Wind, o nel caso in cui il valore della velocità del vento venga inviato al dispositivo (tramite scrittura nel registro 12), è necessario configurare i seguenti parametri:
TrackerWindThreshold (registro 10012) = velocità/frequenza del vento al di sopra della quale il controller inizia a contare
TrackerWindStartTime (registro 11012) = tempo, in secondi, durante il quale la velocità del vento deve superare la soglia trackerWindThreshold prima di spostare i pannelli nella posizione di sicurezza antivento.
TrackerWindRecoveryTime (registro 12012) = tempo, in secondi, durante il quale la velocità del vento deve essere inferiore a trackerWindThreshold prima di ripristinare i pannelli nella posizione precedente, uscendo dalla modalità di sicurezza vento
TrackerWindPositionNS (registro 13012) = posizione di inclinazione, in percentuale, per la posizione di sicurezza in presenza di vento. 0=orizzontale, 100=verticale
TrackerWindPositionEW (registro 14012) = posizione azimutale, in percentuale, per la posizione di sicurezza in presenza di vento. 0=Est, 100=Ovest - Di default, i finecorsa sono configurati come normalmente aperti, con GND = comune, quindi vengono ignorati se non installati. Nel caso in cui i finecorsa o i sensori di prossimità siano normalmente collegati , rimuovere l'opzione INVERTITA per la porta 16÷19 scrivendo 0 all'indirizzo di registro 528÷531.
- Se necessario, modificare gli altri parametri descritti nella sezione " Parametri configurabili" di cui sopra, utilizzando gli stessi metodi indicati in precedenza.
- Il tracker può essere spostato tramite pulsanti, se collegato agli ingressi Mv.N, Mv.S, Mv.E e Mv.W. Inoltre, il tracker può essere bloccato (modalità manuale) o ripristinato in modalità automatica tramite l'interruttore collegato alla morsettiera Man . Questi comandi manuali non sono generalmente necessari, poiché il sistema può essere gestito tramite smartphone se si utilizza un sistema di domotica.
- Il tracker può essere spostato anche dallo smartphone/PC scrivendo la posizione in % su Pns (posizione NS o elevazione/inclinazione) e Pew (posizione EW o azimut). Ad esempio, impostando Pns=0 (scrivendo 0 nel registro 22) e Pew=0 (scrivendo 0 nel registro 23), il tracker tornerà nella posizione sicura, orientato verso Est e orizzontalmente. Si noti che quando il tracker viene spostato manualmente, il dispositivo Man (registro 24) viene automaticamente impostato su On (1), disabilitando la funzione di inseguimento solare automatico. Ciò è utile, ad esempio , in caso di tempesta se l'ingresso del vento non è collegato ad alcun anemometro: il tracker può essere posizionato manualmente (o tramite un'automazione esterna) in una posizione sicura a seconda della velocità e della direzione del vento, anche per evitare danni al pannello causati dalla grandine.
